
- Tutorial
Эта история будет полна интриги, заговоров, разочарований, слез и искренней радости…. А впрочем, я малость увлекся — не будет там такого.
Предыстория: у меня есть пожилая мать, которая живет в другом городе. И лечит свои недуги с помощью алоэ. Метод хорошо помогает — и она постоянно сажает новые ростки, взамен потраченных. У нее проживают 2 представителя хвостатой фауны: Кузя и Марек (кот и кошечка). Почему кошечка стала вдруг «Мареком» — долгая история. Вкратце обозначим причину как «потому что так сложились звезды». То бишь, сделаем допущение, что Cat cat = new Cat («Марек»);
Хотелось бы, чтобы ее постояльцы относились к произрастающей флоре с соответствующим уважением. Например, так:

Однако, они относятся как то так:

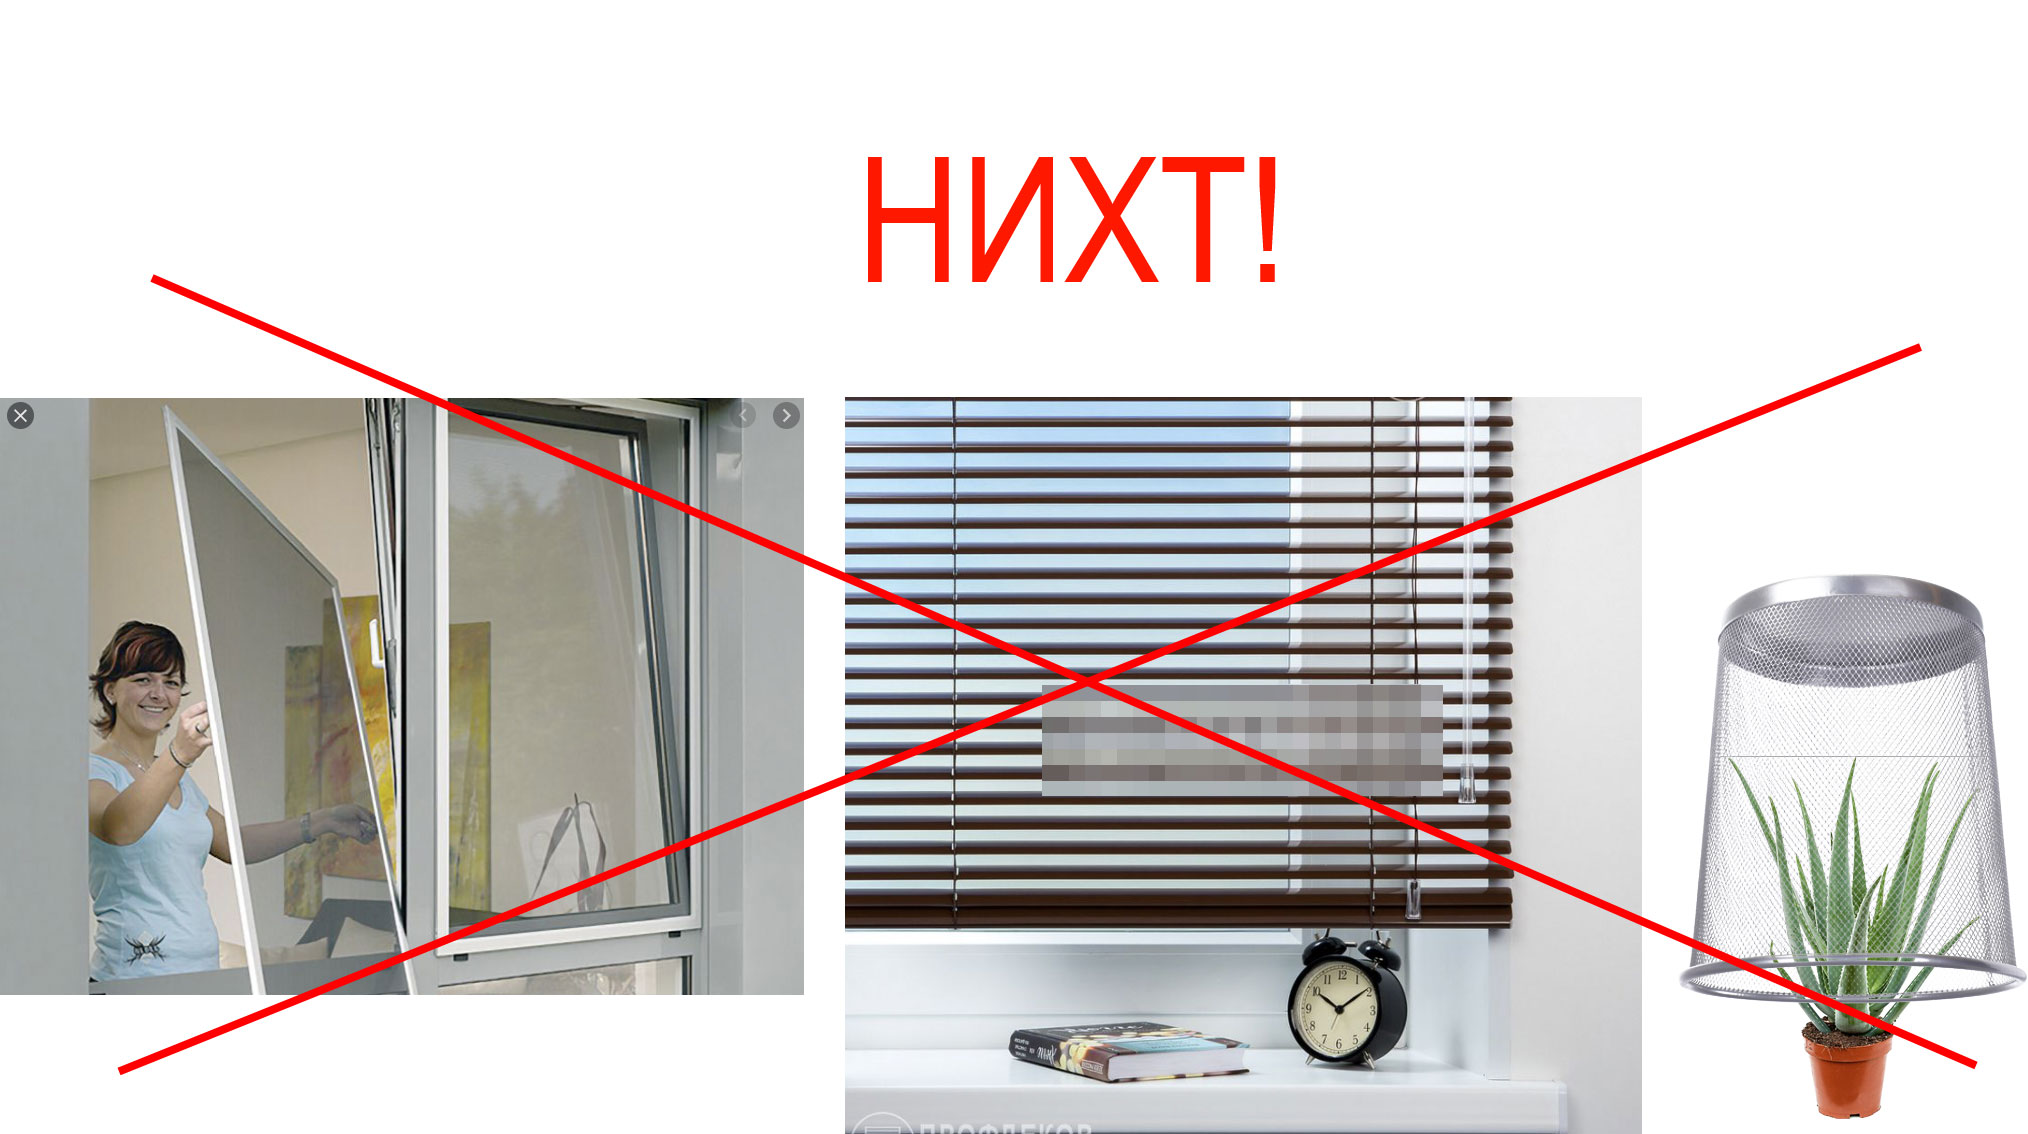
В течение года была перепробована масса подходов, как то: учить, ругать, закрывать дверь в комнату… Ничего не помогает. Результат всегда одинаков — только растянут во времени.
Была рассмотрена дажа масса инженерных подходов. Но они не годятся по причине: дороговизны и сложности. Или закрытия флоры от лучей солнца.
В результате, консилиум, в лице: меня, меня и меня — постановил: «а позвать сюды лучшего ынженегра нашева королефства(меня) LOL! А пущай собирет нечто «эдакое»! И работа — закипела… Так как у меня завалялась небольшая плата ардуино нано, оставшаяся от прошлых проектов, было решено собирать на ней. Вкратце, ядро наших космических технологий составило следующее (слева направо):
— ардуино нано;
— инфракрасные датчики движения (хорошая, кстати, штука — угол зрения до 100 градусов, дальность видения 2-3 метра);
— мосфет транзистор.

Ну, дальше уже и так понятно — поэтому на этом всё. Расходимся…
Ладно, ладно — шутеечка… Продолжаем…
Для незнающих ( что очень вряд ли, на хабре, но тем не менее) поясню:
— ардуино нано-позволяет запрограммировать некую последовательность действий,
— датчики движения — видят перемещения тепловых объектов,
— мосфет транзистор — является по сути реле, которое служит для включения мощной нагрузки — после получения слабого сигнала от процессора.
Но мосфет лучше чем реле, так как почти не потребляет энергии для своей работы, не «наклёпываются» контакты от постоянной работы. В результате — долговечен.
Но, электроника без корпуса — ничто. Моделируем в 3d и печатаем корпус:

Начинаем сборку с самого низа: пропускаем телефонные провода (да, да взял именно их — ибо дешево и длинные) в корпус и фиксируем болтиками (под них предварительно были заложены каналы, в которых потом вручную, метчиком — нарезана резьба м3х0,5):

Кстати, тут следует сказать пару слов о мосфете: несмотря на то, что он практически не греется (это одно из его достоинств) — я от греха прикрутил его на радиатор. «Пущай будэ»…
Присоединяем мосфет к питанию. Стараемся соединять аккуратно, с использованием термоусадки — иначе коты заругают ^_^
Далее, устанавливаем мосфет с радиатором и датчики движения — в предназначенные для них места…

…устанавливаем «мосх» — то бишь ардуино нано:

Монтируем на место крышку. И теперь НИКТО не в курсе-как оно устроено (LOL):

Загружаем программу и усиленно машем руками перед датчиками. Ишь ты! Работат!

Наступает главный момент: ради чего это всё: мы создаем зону запрета доступа для кота. А именно, согласно вики:
«Одним из самых популярных терминов в критериях оценок является понятие anti-access/area-denial или сокращенно A2/AD, которым обозначается территория, где вооруженные силы не смогут действовать в полной мере из-за того, что их войска оказываются в уязвимом положении для средств поражения армии».
В качестве такого средства, создания зоны запрета доступа, для нашей системы поражения, класса «подоконник-кот» — послужит распыление жидкой фракции воды, с помощью щелевых форсунок. То есть: берем форсунки для стеклоомывателей ВАЗ и делаем вот енто:

Далее, берем нержавеющую капиллярную трубку с проходным сечением 0,3мм — это важно! (на самом деле-ни разу не важно (LOL, это я — чтобы важности напустить)- т.к. она играет роль просто палки, которая втыкается в горшок с цветком и крепим к ней всю систему. В свое время брал эту трубку-за «много много денег» — для аппарата высокого давления (в той затее, я собрал рюкзачный бензиновый воздушный компрессор высокого давления (500 бар) — но, по ряду причин, затея «замерла»). Поэтому, «сгорел сарай — гори и хата»: смахиваем скупую мужскую слезу и пускаем трубку в дело:

В качестве бака для воды был взят бачок от «копейки» (ВАЗ 2101).
P.S. Ноги — мои. Отличные — правда? LOL.
А вот так, выглядит эта штука при свете дня:
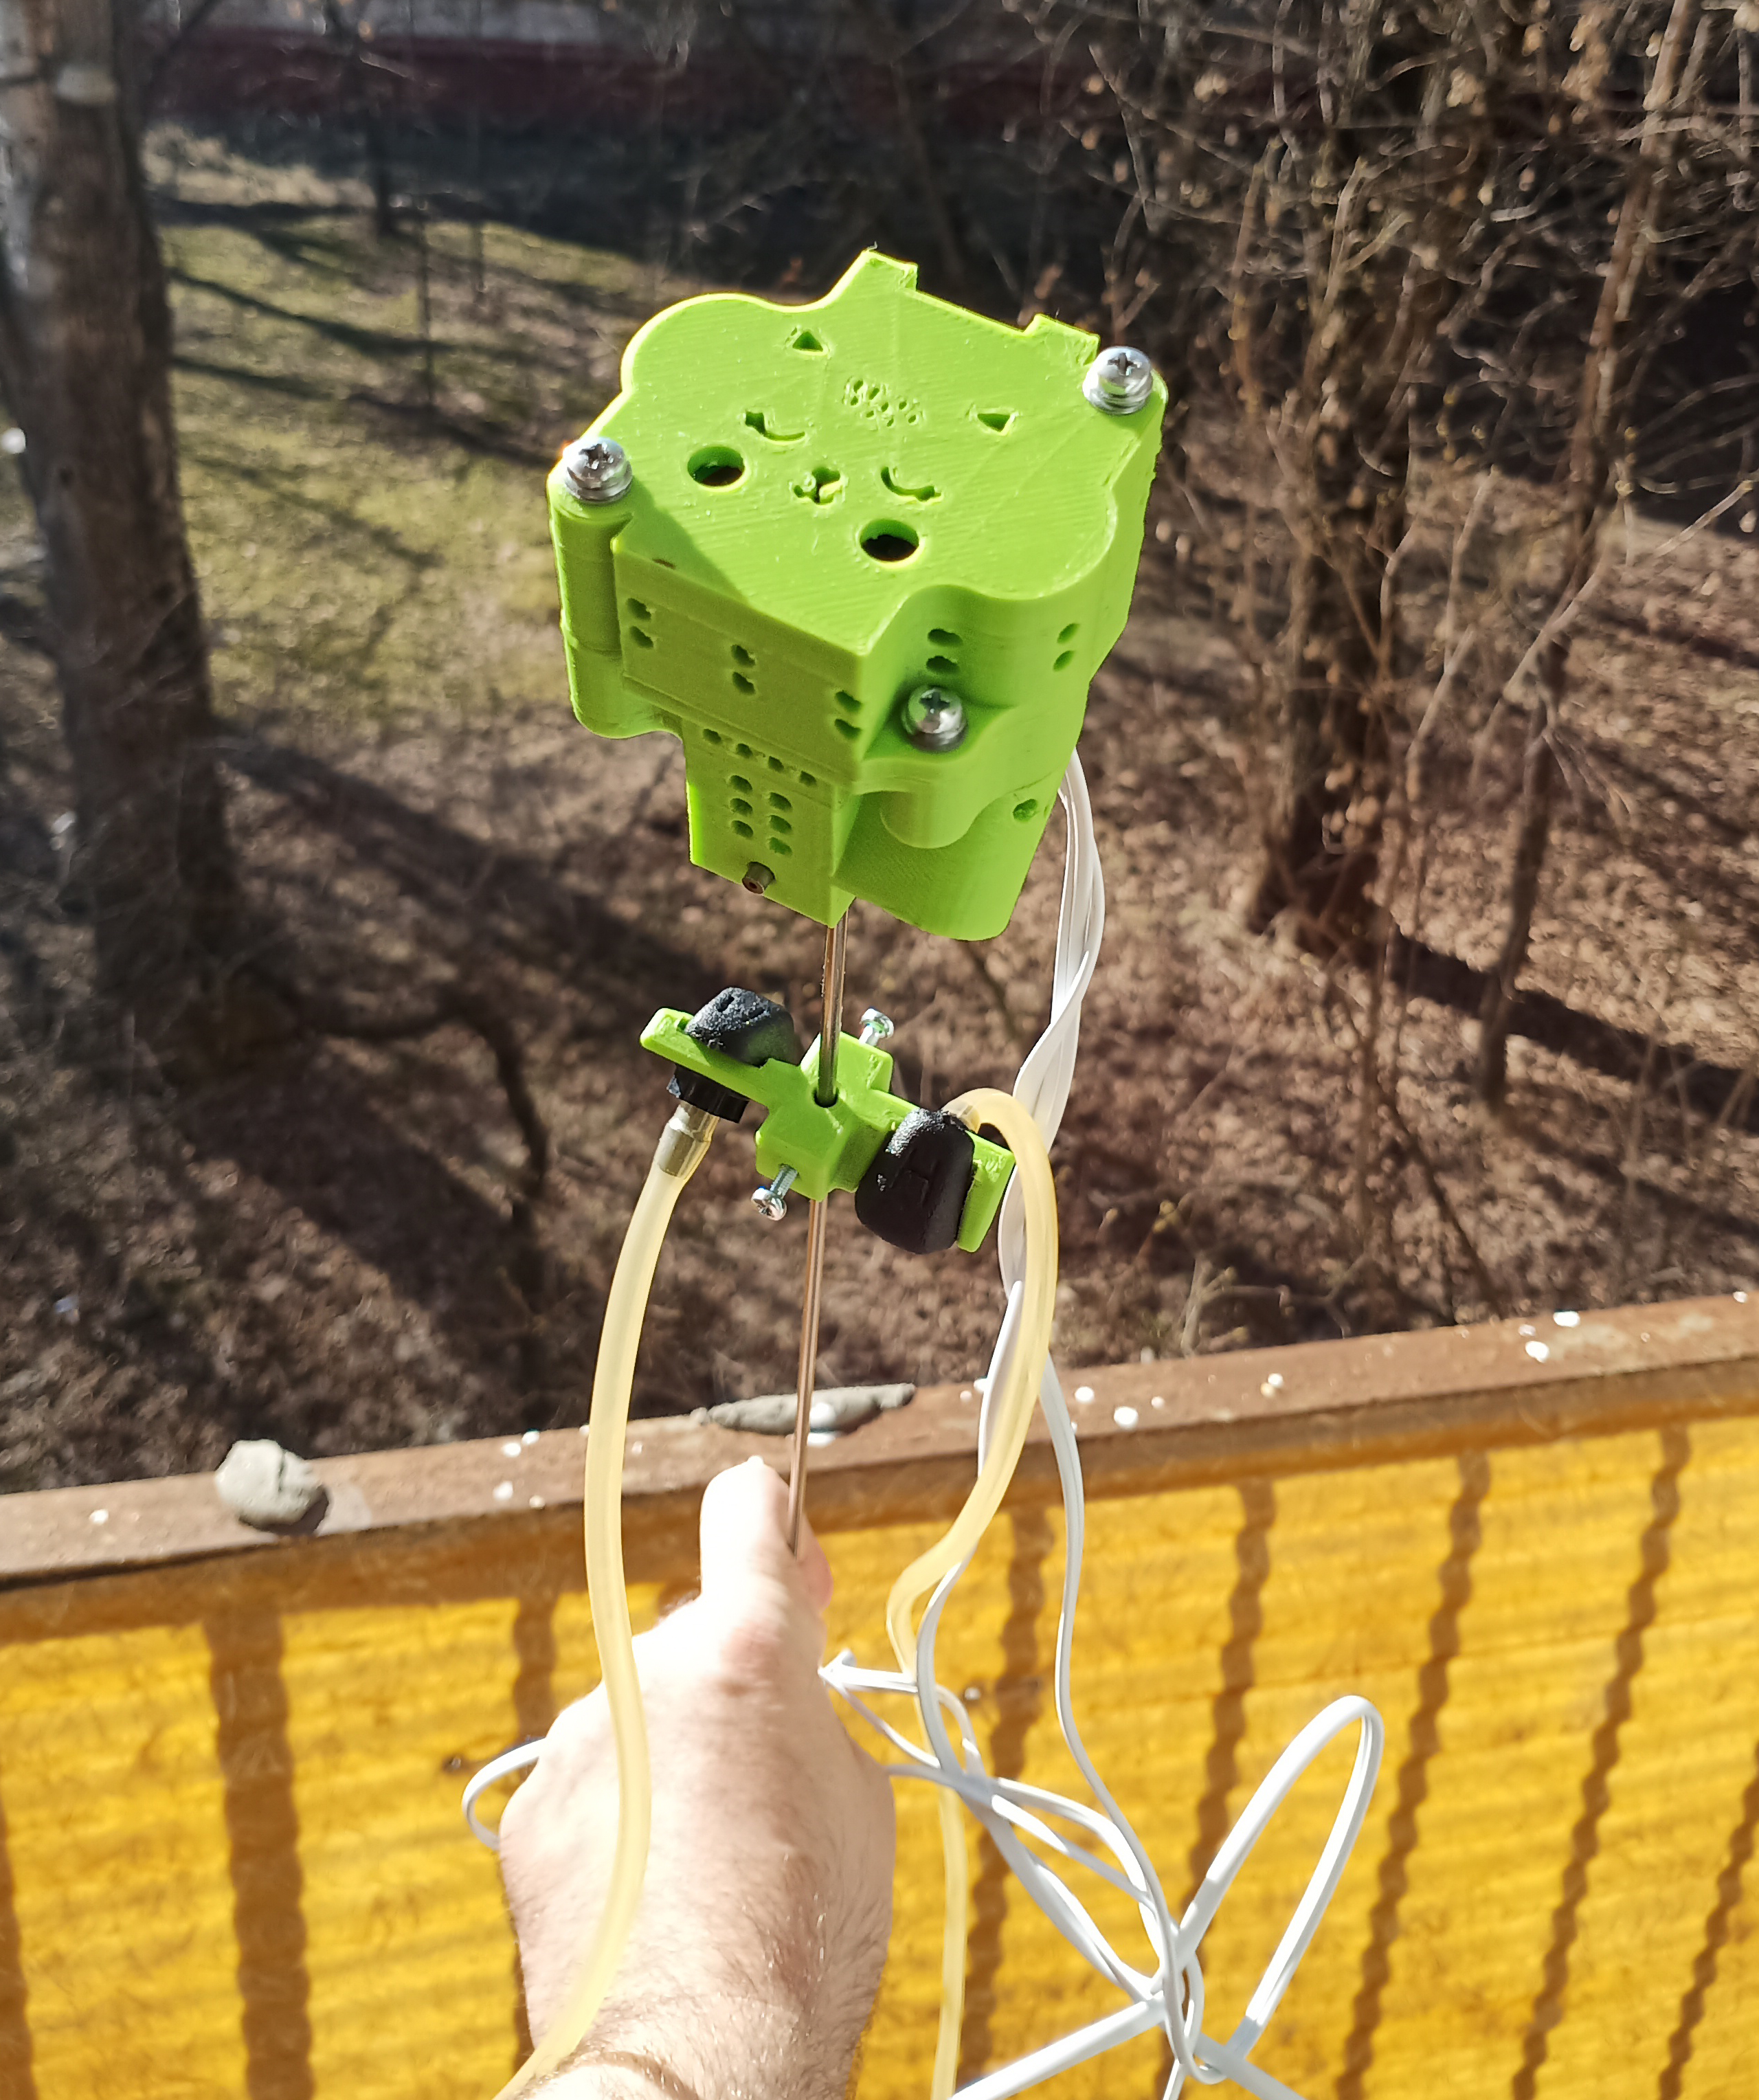
Далее, эта система будет втыкаться в землю под алоэ и «контролировать окрестности». Эдакое «антикотовое ПВО».
На днях система уедет «благодарной аудитории». Надеюсь, они оценят…

Продемонстрировать в работе пока не могу — т.к. под рукой нет котов.

Но буду вести наблюдение и дам знать, «когда-что».
Теперь ряд примечаний:
1) Если будете строить нечто подобное — мосфет надо брать «с логическим уровнем»- то есть, чтобы он открывался от 3-5 вольт;
2) Как выяснилось, датчики категорически не приемлют светлые оттенки пластика (просто постоянно стоят во «включенном» состоянии). Пришлось перепечатать нижнюю часть корпуса — черным ABS — пластиком. С ним всё работает хорошо:

А теперь, самое главное — если кому понадобится, делюсь файлами.
Скетч для Arduino IDE:
int sensor1 = 2 ;// пин инфракрасного сенсора 1
int sensor2 = 3; // пин инфракрасного сенсора 2
int mosfet = 10; // пин силового мосфета, который включает насос
boolean isSensorStarted = false; // сработал ли хоть какой то датчик
boolean isMotorStarted = false; // запущен ли в данный момент двигатель
boolean catStatusMessage = false; // вывод сообщения о текущем статусе кота
boolean isFirstMessage = true; // вывод первого сообщения
boolean firstStart = true; //пауза только при первом старте системы (даёт возможность загрузиться)
volatile uint32_t startTime = 0; //время в миллисекундах, когда стартовал двигатель
volatile uint32_t workingTime = 3000; //время в миллисекундах, которое будет работать двигатель
void setup ()
{
  Serial.begin(9600);
  pinMode (sensor1, INPUT) ; // пин датчика работает как вход
  pinMode (sensor2, INPUT) ; // пин датчика работает как вход
  pinMode (mosfet, OUTPUT) ;// пин мосфета работает как выход
  attachInterrupt(digitalPinToInterrupt (sensor1), sensor_impulse, HIGH);
  attachInterrupt(digitalPinToInterrupt (sensor2), sensor_impulse, HIGH);
}
void loop ()
{
  while (isSensorStarted)
  {
      if (firstStart) //пауза при первом старте системы, после включения питания - даёт системе загрузиться и датчикам-прийти в состояние LOW
        {
          detachInterrupt(sensor1);
          detachInterrupt(sensor2);
          while ( (digitalRead(sensor1)==HIGH)  (digitalRead(sensor2)==HIGH) )
          {
            //ничего не делаем-ждем, пока не появится сигнал LOW
          }
          firstStart = false;
          isSensorStarted  = false;
          Serial.println ("Стартуем");
          isFirstMessage = false;
          attachInterrupt(digitalPinToInterrupt (sensor1), sensor_impulse, HIGH);
          attachInterrupt(digitalPinToInterrupt (sensor2), sensor_impulse, HIGH);
          break;
        }
     if (catStatusMessage)
     {
        Serial.println ("Агонь па кату!!! :-)");
        catStatusMessage = false;
     }
     detachInterrupt(sensor1);
     detachInterrupt(sensor2);
     digitalWrite(mosfet, HIGH);
     startTime = millis(); //записали время старта двигателя
     isMotorStarted = true;
     Serial.println ("Двигатель запущен!");
     while (isSensorStarted)
     {
        if (isMotorStarted)
        {
          if (millis()-startTime >= workingTime)
          {
            isMotorStarted=false;
            digitalWrite(mosfet, LOW);
            Serial.println ("Двигатель остановлен!");
          }
        }
      if ( (digitalRead(sensor1)==LOW) && (digitalRead(sensor2)==LOW) )
         {
           attachInterrupt(digitalPinToInterrupt (sensor1), sensor_impulse, HIGH);
           attachInterrupt(digitalPinToInterrupt (sensor2), sensor_impulse, HIGH);
           isSensorStarted = false;
         }
     }
  }
 if (!isFirstMessage)
 {
    if (!catStatusMessage)
       {
         Serial.println ("Кота что то нету...:-(");
         catStatusMessage = true;
       }
 }
}
void sensor_impulse ()
{
  if (!isSensorStarted)
  {
     isSensorStarted = true;
  }
}
Скачать файлы для 3d печати можно по этой ссылке.
На этом всё — доклад закончил.
- Теги: