
История
Некоторое время назад я занимался одной интересной задачей, относящейся к спутниковой навигации. Используя фазовый фронт сигнала, объект навигации (ОНВ) измеряет координаты навигационных спутников (НС) в своей системе координат (локальная система, ЛСК). Также ОНВ получает значения положений НС в глобальной системе координат (ГСК), и измеряет время получения сигнала НС (рис. 1). Требовалось вычислить координаты ОНВ в ГСК и системное время, то есть решить навигационную задачу.
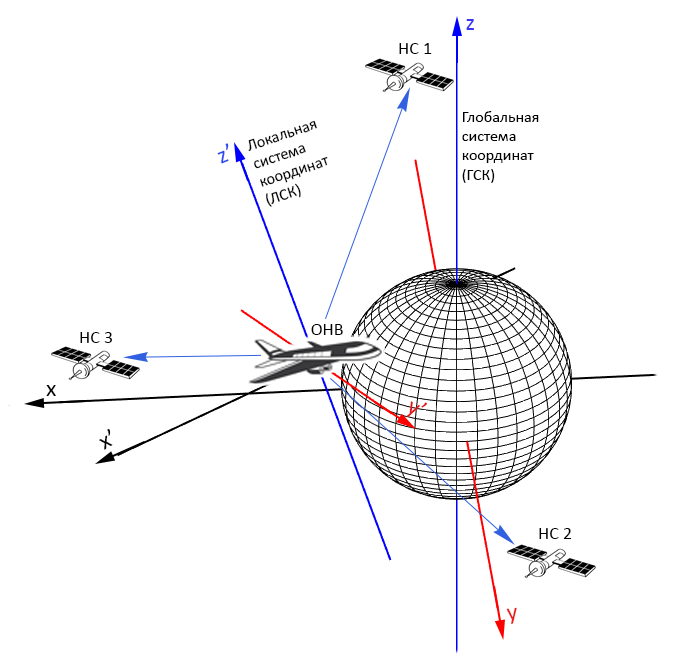
Задача была интересна тем, что её решение теоретически позволяет уменьшить число НС в сравнении с тем, сколько НС требуется в методах, реализованных в спутниковых системах навигации. Своё внимание в то время я в основном уделял исследованию качества измерений фазового фронта и получению навигационных уравнений для координат и времени, полагая при этом, что вычисление ориентации и координат ОНВ не вызовет особых проблем. Тем более, что на плоскости задача решалась быстро и просто.
Однако, когда я построил модель в трёхмерном пространстве, неожиданно выяснилось, что вычислить значения ориентации ОНВ при неизвестных его координатах в ГСК не получается. Несколько предпринятых попыток определить ориентацию с помощью матриц направляющих косинусов и поворотов привели к такому нагромождению тригонометрических функций, что продвигаться дальше к решению у меня не получалось. Какое-то время даже казалось, что аналитического решения вообще не существует.
Но оно, конечно, существует. Мне удалось найти решение этой задачи, используя свойства кватернионов. В этом материале я хочу описать саму задачу, ход и её решение, уделяя внимание ориентации и координатам ОНВ, и пока оставляя за рамками измерения координат по фазовому фронту.
Входные данные
Итак, входные данные:
 : вектор-столбец положения
 -го НС в ГСК,
 : номер НС,
 : вектор-столбец положения
 -го НС в координатах ЛСК; векторы
 и
 полагаем известными; ГСК, ЛСК: правые декартовы системы координат в 3-х мерном евклидовом пространстве
 с разнонаправленными базисами
 и
 соответственно; начала координат ГСК и ЛСК не совпадают. Нижний индекс дальше будет обозначать номер вектора, верхний — номер элемента в векторе, если только не указано явно, что это степень.
Задача
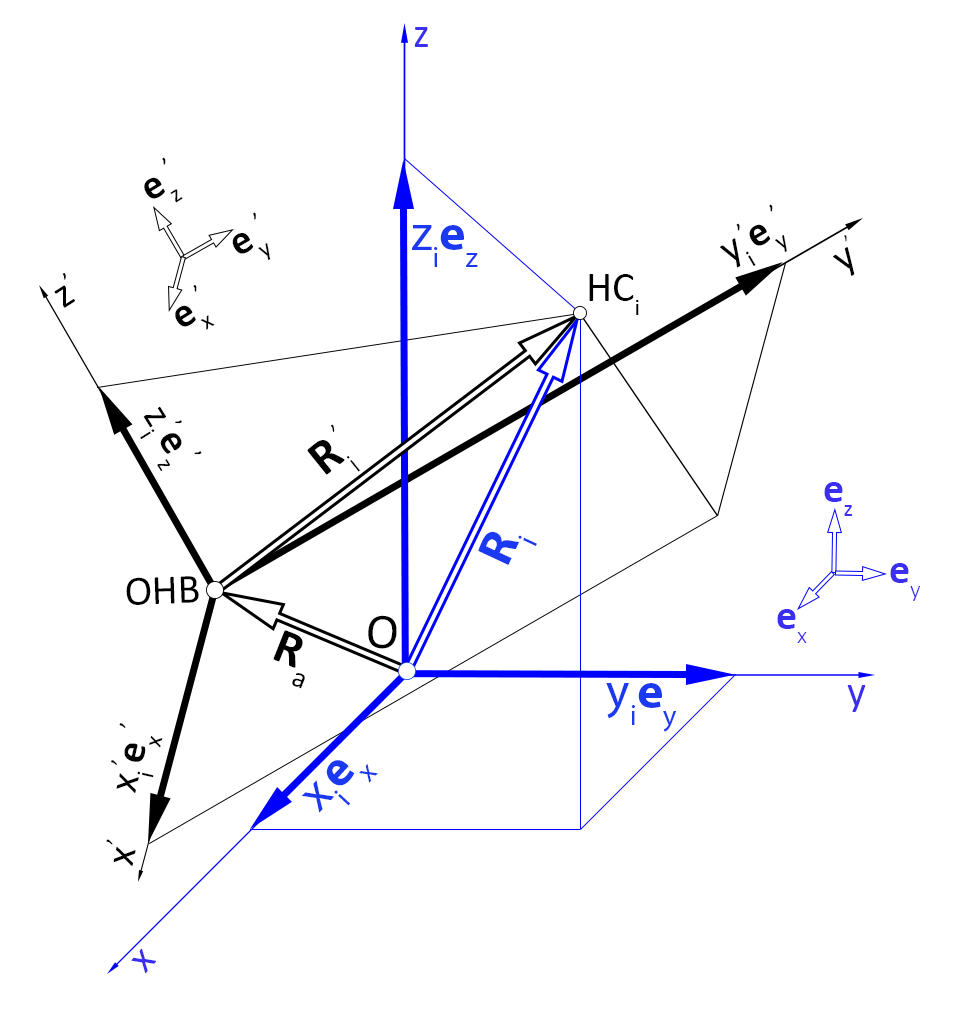
Нужно найти:
 : вектор-столбец положения ОНВ в ГСК,
 : оператор перехода от ЛСК к ГСК, который я условно назвал «оператором ориентации» (рис. 2)
Решение
Теперь ход моих рассуждений и решения.
Разложение векторов  и
 в своих базисах:
 , где
 — номер НС. Базисные векторы ЛСК

где  ,
 — множество вещественных чисел,
 . Выписывая эти коэффициенты в матрицу

получаем

полагая, что  ,
 ,
 . Следовательно, координаты вектора
 в базисе ГСК
 . Можно сказать, что
 является матрицей некоторого линейного оператора (или «оператора ориентации»), такого, что
 , определённого в базисе ГСК. Такой матрицей может быть матрица направляющих косинусов или любая из матриц поворотов.
Свойства произвольного евклидового пространства позволяют записать уравнение для вычисления вектора положения ОНВ:
 (1)
Неудачный поиск решения
Уравнение (1) содержит две неизвестные матричные величины  и
 , и имеет поэтому бесконечное число решений. Аналогичное соотношение для трёх различных НС в виде

где

квадратные невырожденные матрицы, также содержат две неизвестные матричные величины  и
 . Можно переписать (1) и (2) так, чтобы избавиться от величины
 :

откуда

или

где  .
Если бы я смог как-нибудь найти  из (3) и подставить в (1), то задача была бы решена. К примеру, была сделана попытка расписать (3) по трём НС аналогично с (2), но в итоге матрицы получались вырожденные и уравнение единственного решения поэтому не имело. Попытки расписать и решить систему уравнение вроде

приводили к тому самому нагромождению синусов и косинусов, о котором я упомянул во вступлении.
Здесь я и подумал, а получится ли найти  , если (3) или (4) записать в кватернионном виде. В итоге получилось, но продолжу по порядку.
Теория о кватернионе поворота
Два теоретических момента, которые, думаю, стоит упомянуть.
Кватернионом, как мы знаем, является математический объект вида  , где
 ,
 ,
 ,

 ,
 — скалярная часть (множитель вещественной единицы),
 — векторная часть; 1, i, j, k — вещественная и три разные мнимые единицы с таблицей умножения:

Кватернион даёт удобную возможность представления трёхмерных преобразований (вращений), определяя одновременно и ось поворота, и угол вращения. Если взять некоторый кватернион  , такой, что
 , то можно записать, что
 , и значит
 , где
 ,
 . Здесь индекс в скобках обозначает номер элемента, а верхний индекс без скобки — возведение в степень. Если вектор
 представить как

где  ,
 ,
 , то кватернион
 запишется так:

где  . Если теперь взять произвольный кватернион
 с нулевой скалярной частью и вектором
 , то результатом операции

будет вектор  с той же длиной, что и
 , но повёрнутый на угол
 против часовой стрелки вокруг оси, направляющим вектором которой является
 . Дальше будут встречаться фразы вроде «кватернион
 выполняет поворот вектора
 «, которые, конечно, подразумевают применение кватерниона
 к вектору
 и получение
 в соответствии с (5).
Последний теоретический момент. Для обозначения разных видов умножения используются такие общеизвестные значки:  или
 : скалярное произведение,
 : кватернионное произведение,
 : векторное произведение.
На этом с теорией всё.
Описание решения с кватернионами
Вернёмся к векторам  и
 . Три замечания об их характере, которые потребуются дальше. Примем пока k = 1 , i = 2.
Нужные замечания
Во-первых, эти векторы являются свободными векторами, которые можно перемещать в пространстве, соблюдая параллельность перемещений.
Во-вторых, они неколлинеарны. Действительно, если бы они были коллинеарными, то (3) обращалось бы в истинное высказывание только при единичной матрице  и задачу решать не нужно было.
И, в-третьих,  . В самом деле, так как
 — это ортогональная матрица, которая не меняет длину вектора
 , то из (3) следует, что длины векторов
 и
 равны.
Tак как в (3) длины векторов не имеют значения, для упрощения записей и решения дальше заменю векторы  и
 их нормированными эквивалентами:

и в виде кватернионов:

Кватернионная форма основных уравнений
Выражение (3) в кватернионной форме выглядит теперь так:

где  — неизвестный кватернион, эквивалент
 , а выражение (1) так:

где  ,
 .
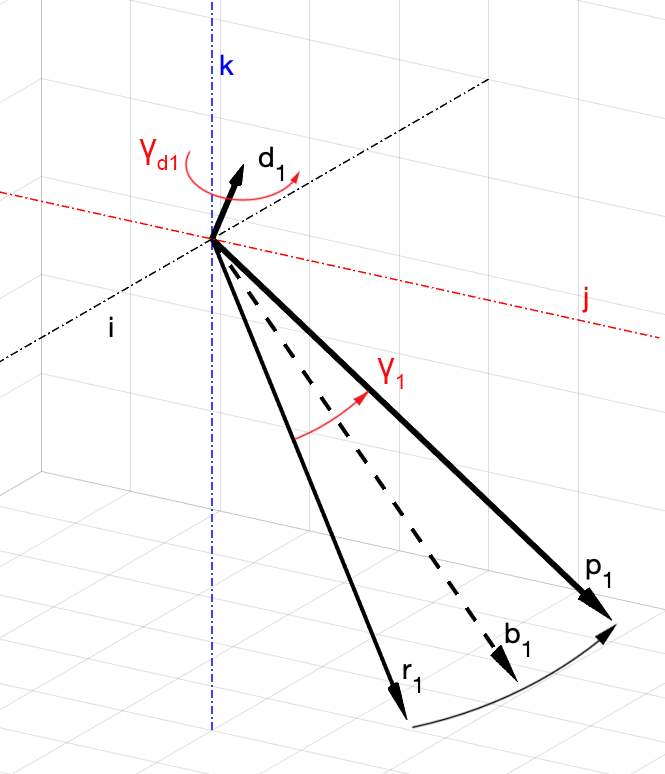
Так как векторы  и
 свободны, неколлинеарны, то можно совместить их концы таким образом, чтобы
 и
 образовали угол
 на плоскости, натянутой на эти векторы (пусть эта плоскость будет
 ). Начало координат поместим в точку, общую для
 и
 (рис. 3), и будем полагать, что значение
 известно.
Уравнение (6), аналогично уравнению (3), по-прежнему имеет бесконечное множество решений: можно найти сколько угодно различных  , которые удовлетворяют (6). Геометрически это обозначает, что можно найти бесконечное число различных прямых, вокруг которых можно выполнить вращение, совмещающее
 с
 . На рис. 3 приведён пример, в котором поворот выполняется по кратчайшему пути вокруг прямой с направляющим вектором
 , ортогональным плоскости
 . Очевидно, что
 .
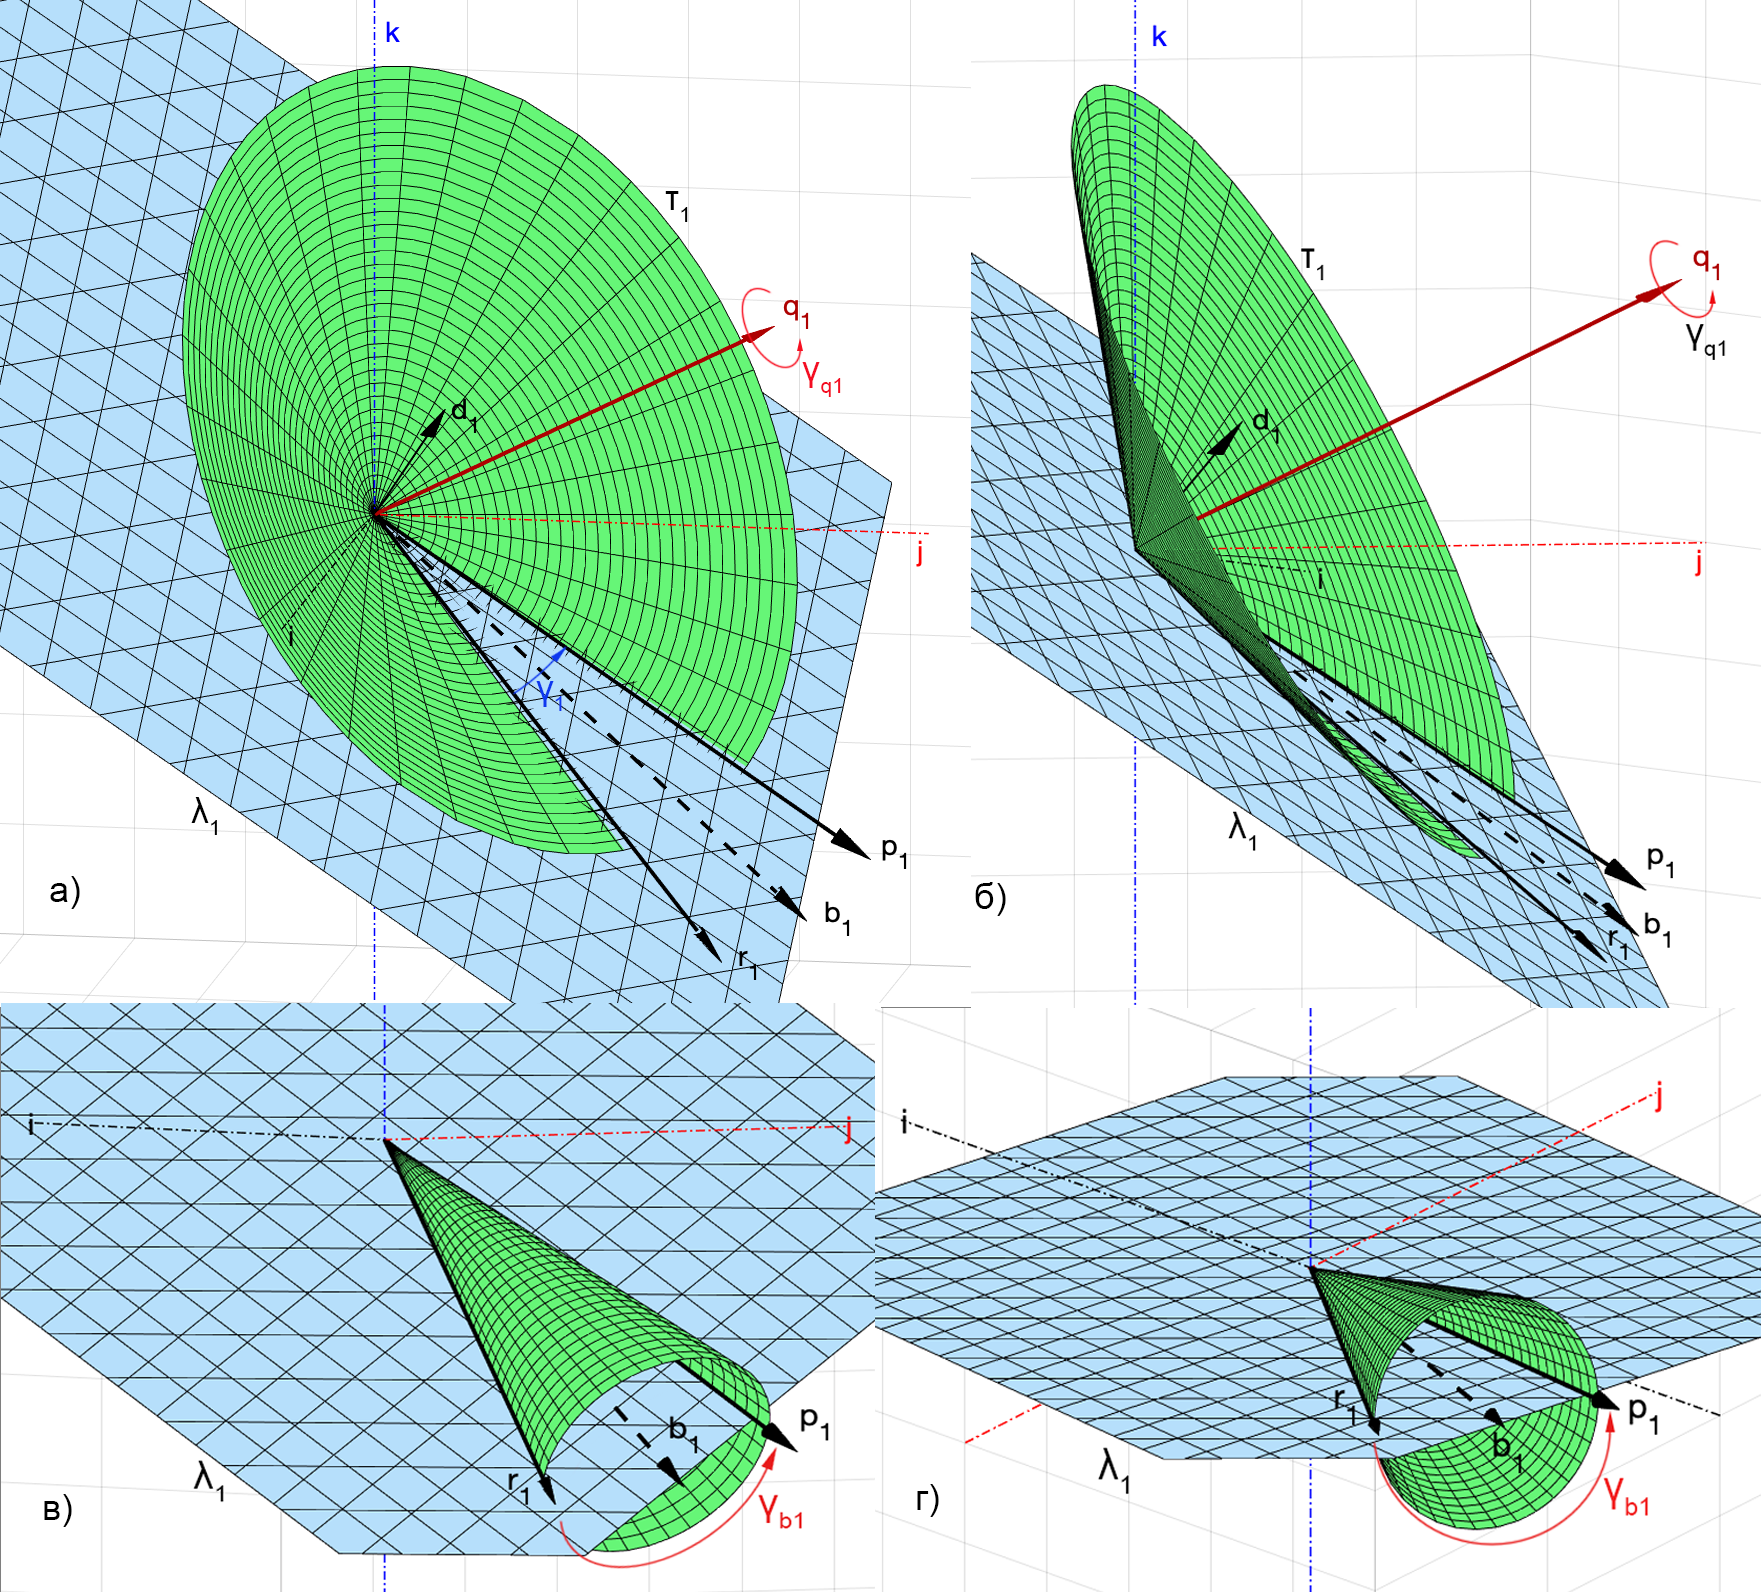
На рис. 4, а) и б) приведён пример, в котором вокруг некоторой оси с направляющим вектором  построен круговой конус
 с направляющими прямыми
 и
 . Ясно, что вокруг такой оси можно сделать поворот, совмещающий
 с
 , который будет выполнен не по кратчайшему пути (не в плоскости
 ), и угол
 , измеряемый в плоскости основания конуса
 , не будет равен
 , измеряемый в плоскости
 .
Чтобы найти неизвестное значение  , я добавил два новых объекта
 и
 , получаемые из векторов
 и
 . Выражение (6), аналогично (4), расширяется до системы уравнений

Теперь можно утверждать, что кватернион  , найденный из этой системы уравнений (8), является единственным решением, и он выполняет такой поворот в пространстве, который совмещает тройку векторов базиса ЛСК с векторами ГСК. Следовательно, его можно подставить в выражение (7) и вычислить искомое
 — положение ОНВ.
Когда я записал (8), отчего-то стало ясно, что здесь безразмерная куча тригонометрии может не возникнуть, и аналитическое решение поэтому можно будет найти более-менее просто.
Геометрия задачи
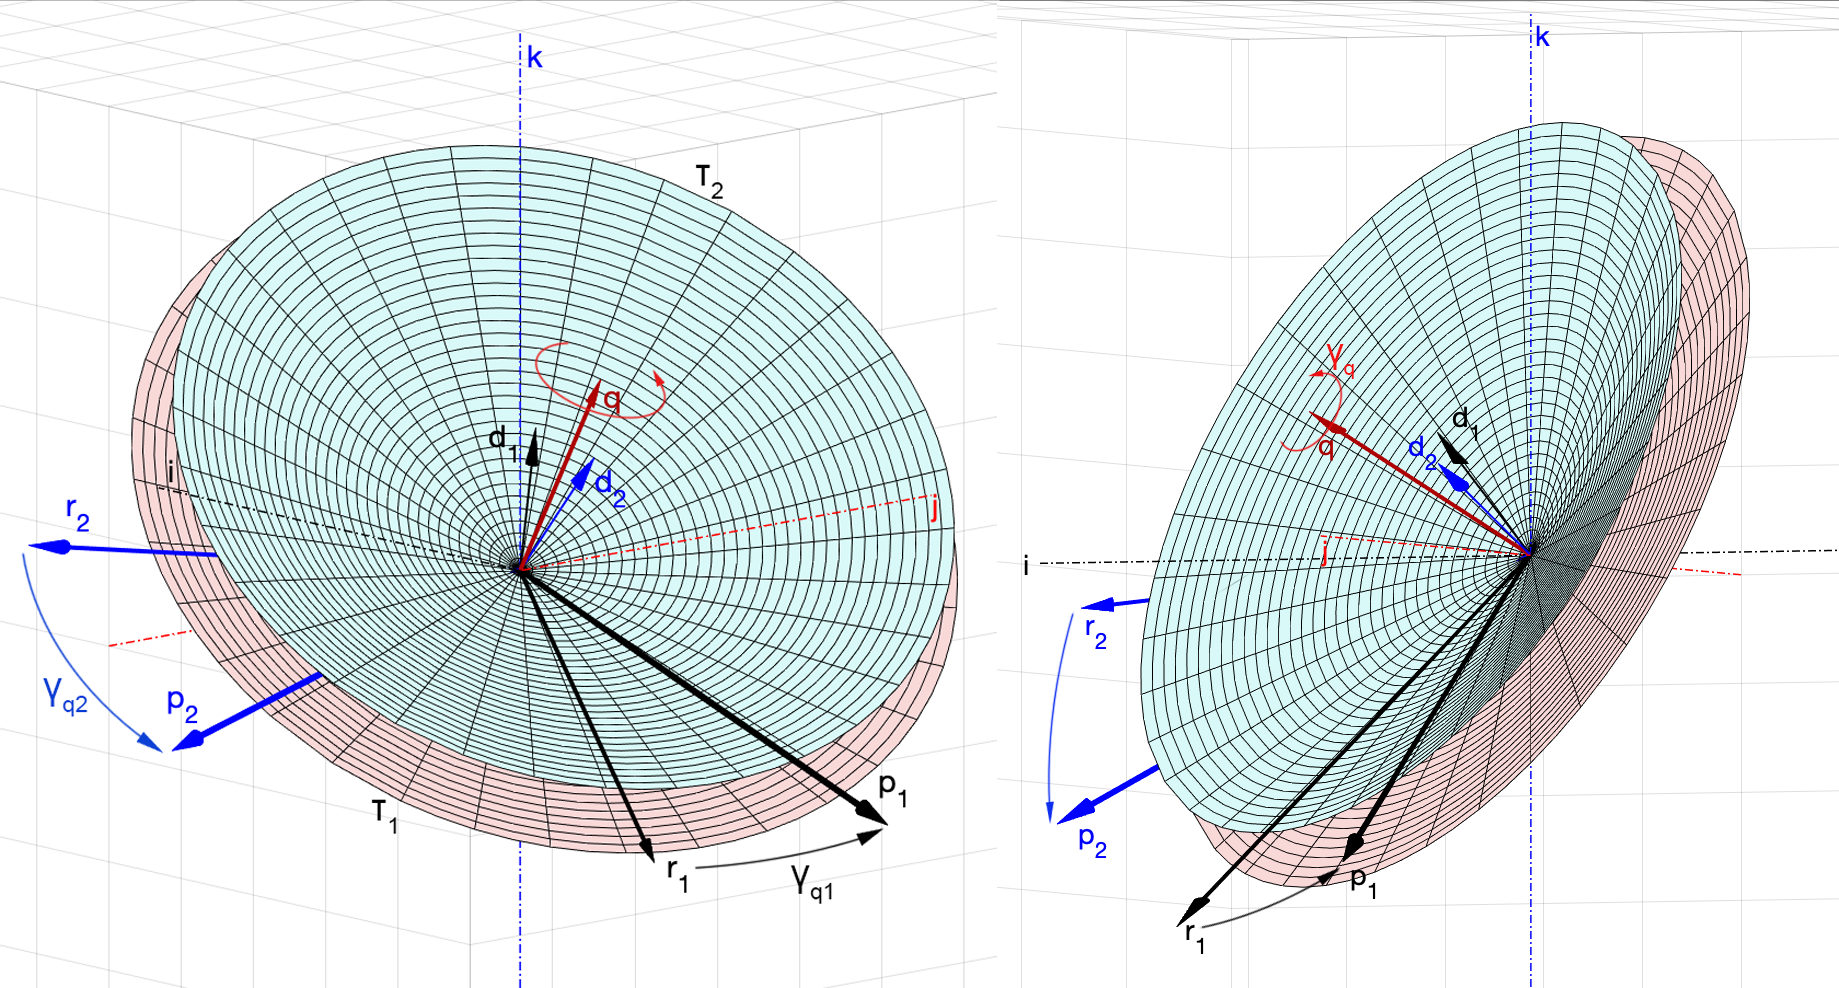
Геометрически задача теперь выглядит так. Нужно найти в пространстве такую ось, вокруг которой можно выполнить поворот, совмещающий вектор  с вектором
 , и вектор
 с вектором
 . Прямые, направляющими векторами которых являются
 (или
 ) и
 (или
 ), образуют два различных круговых конуса
 ,
 . Эти конусы имеют общую ось, направляющим вектором которой является искомый
 . При этом повороты
 к
 , i = 1, 2, будут выполняться не по кратчайшему пути, и поэтому углы
 , измеренные в плоскости оснований конусов
 , будут отличаться от углов
 (рис. 5).
Здесь и далее нам понадобятся два таких утверждения.
Утверждение 1. Угол поворота вокруг биссектрисы  такого, который совмещает
 с
 , равен
 (рис. 4, в), г)).
Утверждение 2. Поворот, который совмещает  с
 , i = 1, 2, вокруг некоторой прямой можно сделать тогда и только тогда, когда эта прямая лежит в плоскости, натянутой на
 и
 (плоскость
 ), рис. 6). Вокруг любой другой прямой такой поворот выполнить нельзя.
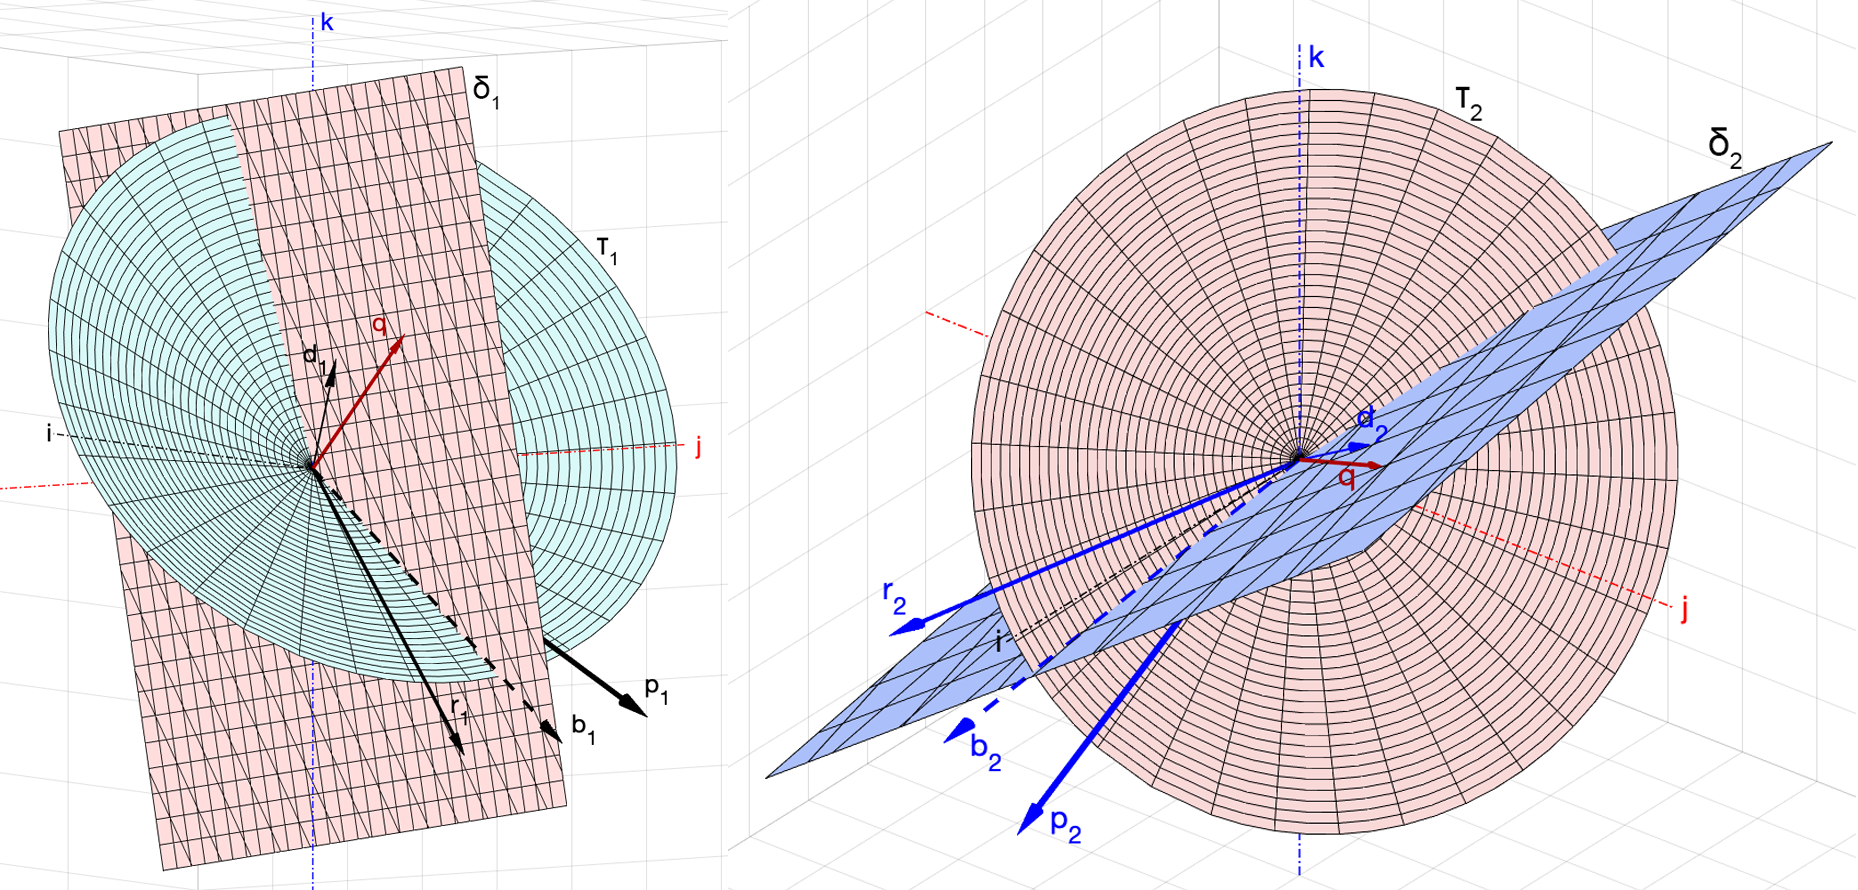
Для доказательства этих утверждений нужно рассмотреть свойства кругового конуса  , образованного линией, направляющий вектор которой равен
 (или
 ), а ось лежит в плоскости
 .
Очевидно, что ось, вокруг которой можно сделать такой поворот, который совместит  с
 , i = 1, 2, будет одновременно принадлежать обеим плоскостям
 , то есть будет совпадать с линией их пересечения. Поэтому вектор
 будем искать из уравнения линии пересечения плоскостей
 (рис. 7).
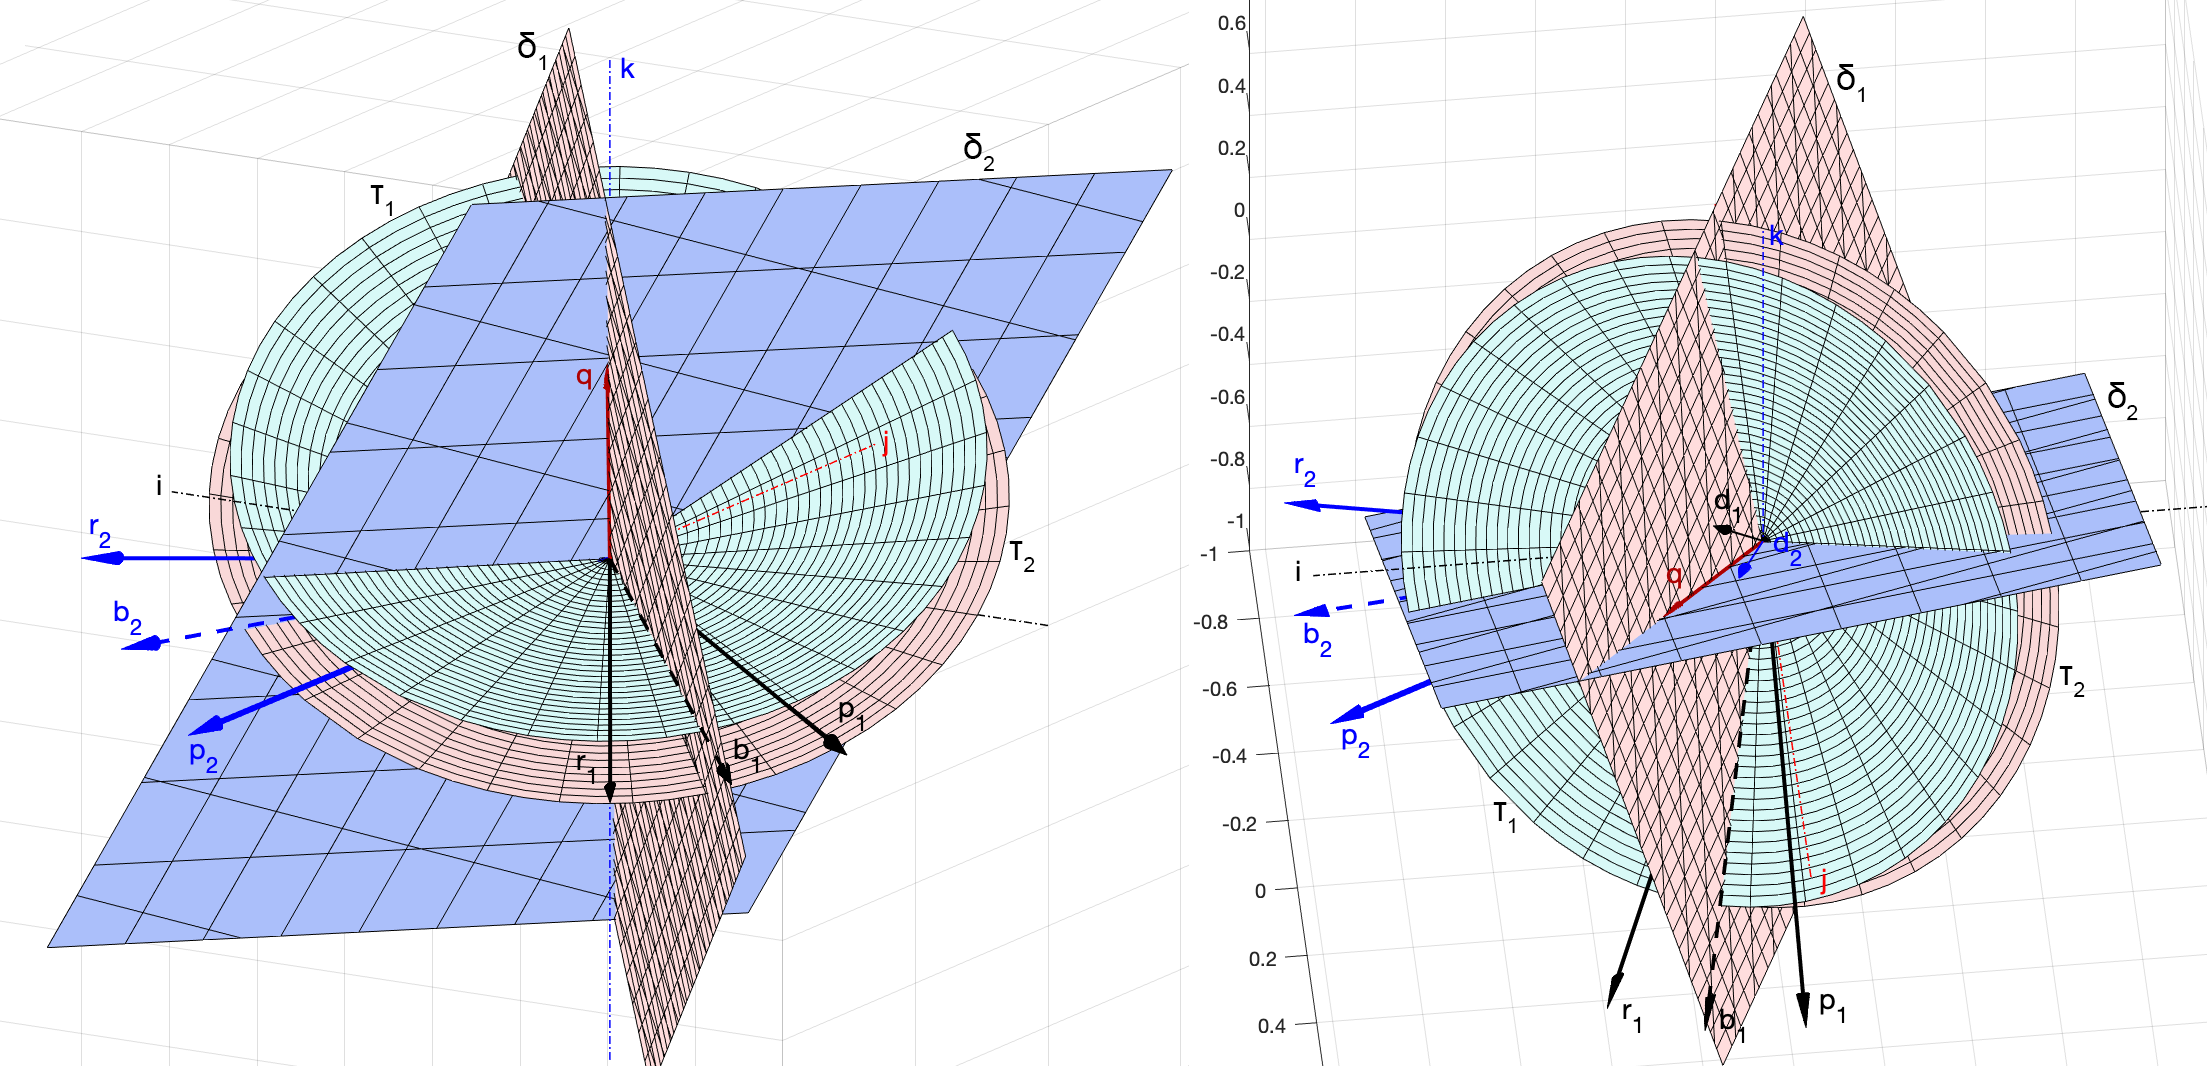
Эта прямая не будет совпадать с прямыми, определяемые направляющими векторами  . Проходя через начало координат, она образует некоторый угол
 с вектором
 , и угол
 с вектором
 (рис. 8). Оба этих угла нам пока неизвестны и
 .
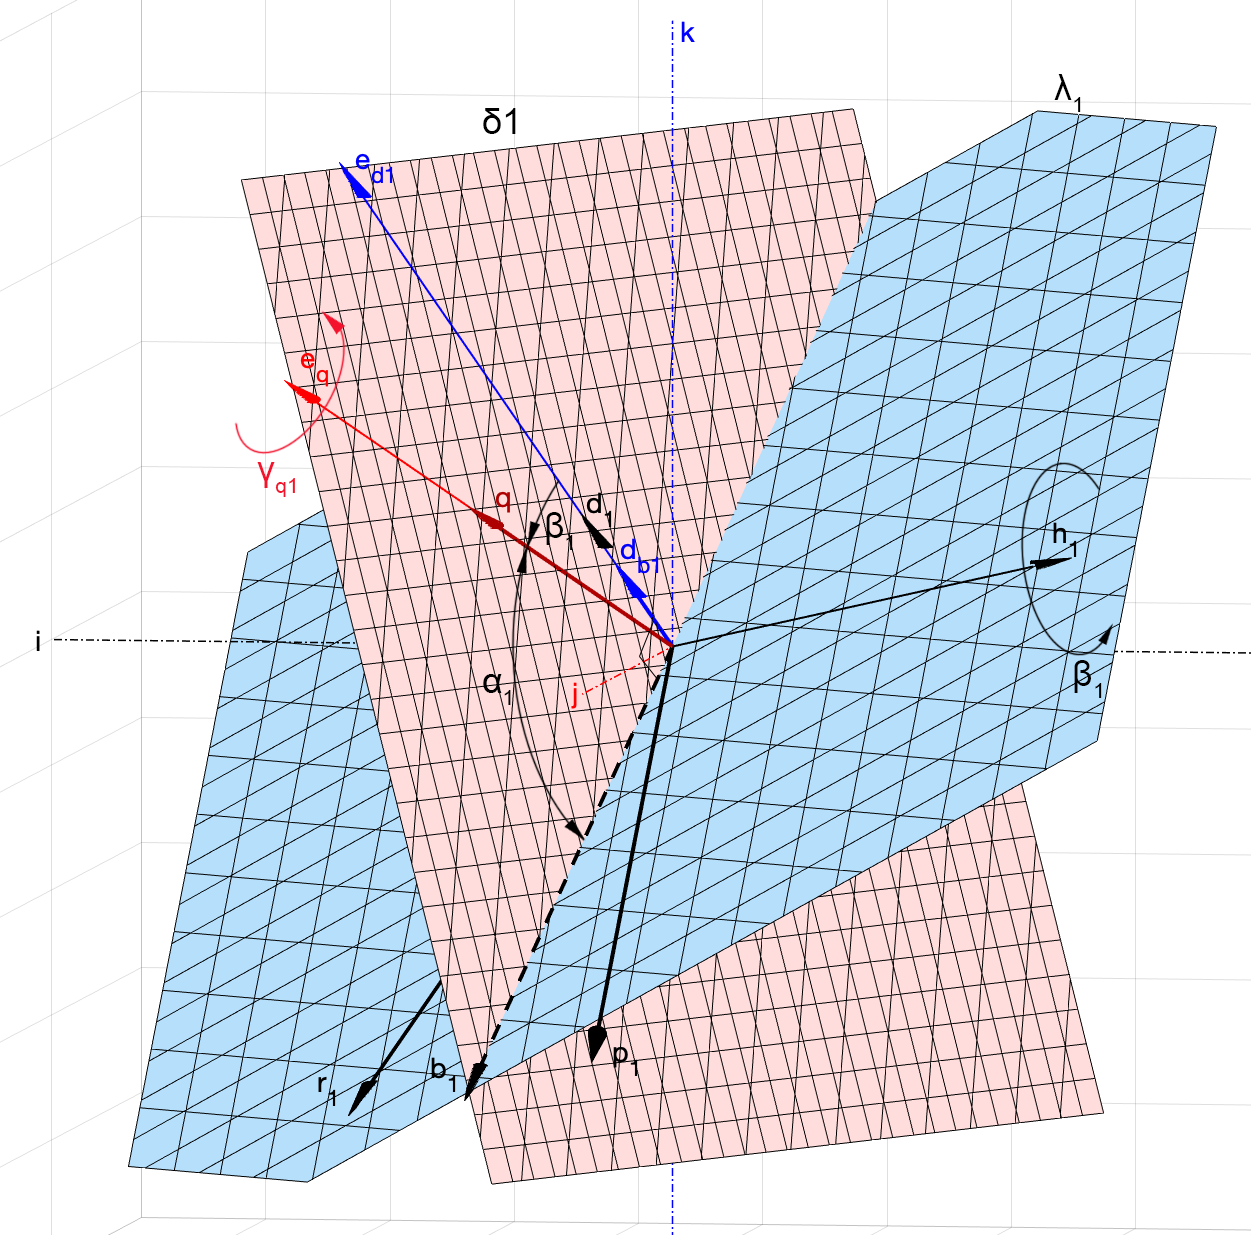
Посмотрим на рис. 8. Если взять некоторый кватернион  , который поворачивает вектор
 на
 в плоскости
 , т.е.

и повернуть его вокруг начала координат на угол  в плоскости
 , то из

мы получим вектор  , который в свою очередь является кватернионом поворота на угол
 для вектора
 , причём
 при этом будет описывать дугу в пространстве. Поворот
 к
 может быть выполнен кватернионом
 , который мы найдём чуть позже из условия его ортогональности к плоскости
 .
Из утверждения 2 следует, что вектор  может быть совмещён с
 вращением вокруг оси с направляющим вектором
 на некоторый угол
 , который, очевидно, функционально зависит от
 . Поэтому, зная
 и зависимость
 , мы сможем построить из кватерниона
 кватернион
 , являющийся решением задачи.
Зависимость  мы найдём немного позже из простых тригонометрических соотношений.
Угол  будем искать из следующих соображений. Так как
 ортогонален одновременно
 и
 , то результат векторного произведения
 будет сонаправлен с
 . Обозначим

и запишем такое скалярное произведение:  . Отметим, что направление
 не зависит ни от
 , ни от
 . Поэтому для вычисления
 примем
 и
 , то есть угол, при котором
 . Следовательно, в записанном выше скалярном произведении остаётся одна переменная
 , которую можно вычислить, решив уравнение

полагая, что  . Теперь, зная
 , зависимость
 и вектор
 , искомый кватернион
 будет выглядеть так:

Осталось найти каждый из описанных выше элементов, чтобы решить задачу. Заметим, что объекты  ,
 ,
 ,
 ,
 ,
 определяются аналогично. Поэтому далее нижний индекс «1» или «2» буду заменять на » i «, подразумевая, что i = 1, 2 .
Кватернионы, которые будем искать
Ещё раз перечислим кватернионы и векторы, которые мы сейчас будем строить для получения решения:
-
кватернион
 : совмещает вектор
 с
 по кратчайшей траектории,
-
кватернион
 : направляющий вектор биссектрисы угла между векторами
 и
 ; векторы
 и
 определяют плоскость
 , в которой лежит искомый кватернион
 ,
-
кватернион
 : сонаправлен с
 ; модуль векторной части
 равен 1,
-
кватернион
 : поворачивает вектор
 в плоскости
 на угол
 ; значение
 неизвестно,
-
зависимость
 : вычисляет
 для построения искомого кватерниона
 из
 ,
-
кватернион
 : получен поворотом вектора
 в плоскости
 на угол
 ; из
 будет получено решение,
-
кватернион
 : нужен для вычисления угла
 ,
-
и, наконец, результирующий кватернион
 : получается из
 , учитывая найденные
 и
 .
Кватернион 
Найдём кватернион  , который совмещает
 с
 по кратчайшей траектории. Вектор
 перемещается в плоскости
 , а ось поворота перпендикулярна
 и проходит через точку начала координат (рис. 3). Направляющий вектор этой оси может быть равен
 . Так как
 , и
 , то:

где  — единичный вектор, равный

где

Произведение  может представлять собой векторную часть некоторого кватерниона
 , который выполняет поворот вектора
 на угол
 в плоскости
 :
 . Поэтому кватернион поворота
 на угол
 равен

и

Кватернион 
Найдём кватернион  . Он может быть получен из преобразования

где  — кватернион, выполняющий поворот вектора
 на угол
 . Учитывая (17), он равен

Подставим  из (19) в (18), выполним кватернионные умножения и, учитывая (14), получим:

Применяя правило «БАЦ минус ЦАБ» и упрощая, получаем

Заметим, что  .
Зависимость 
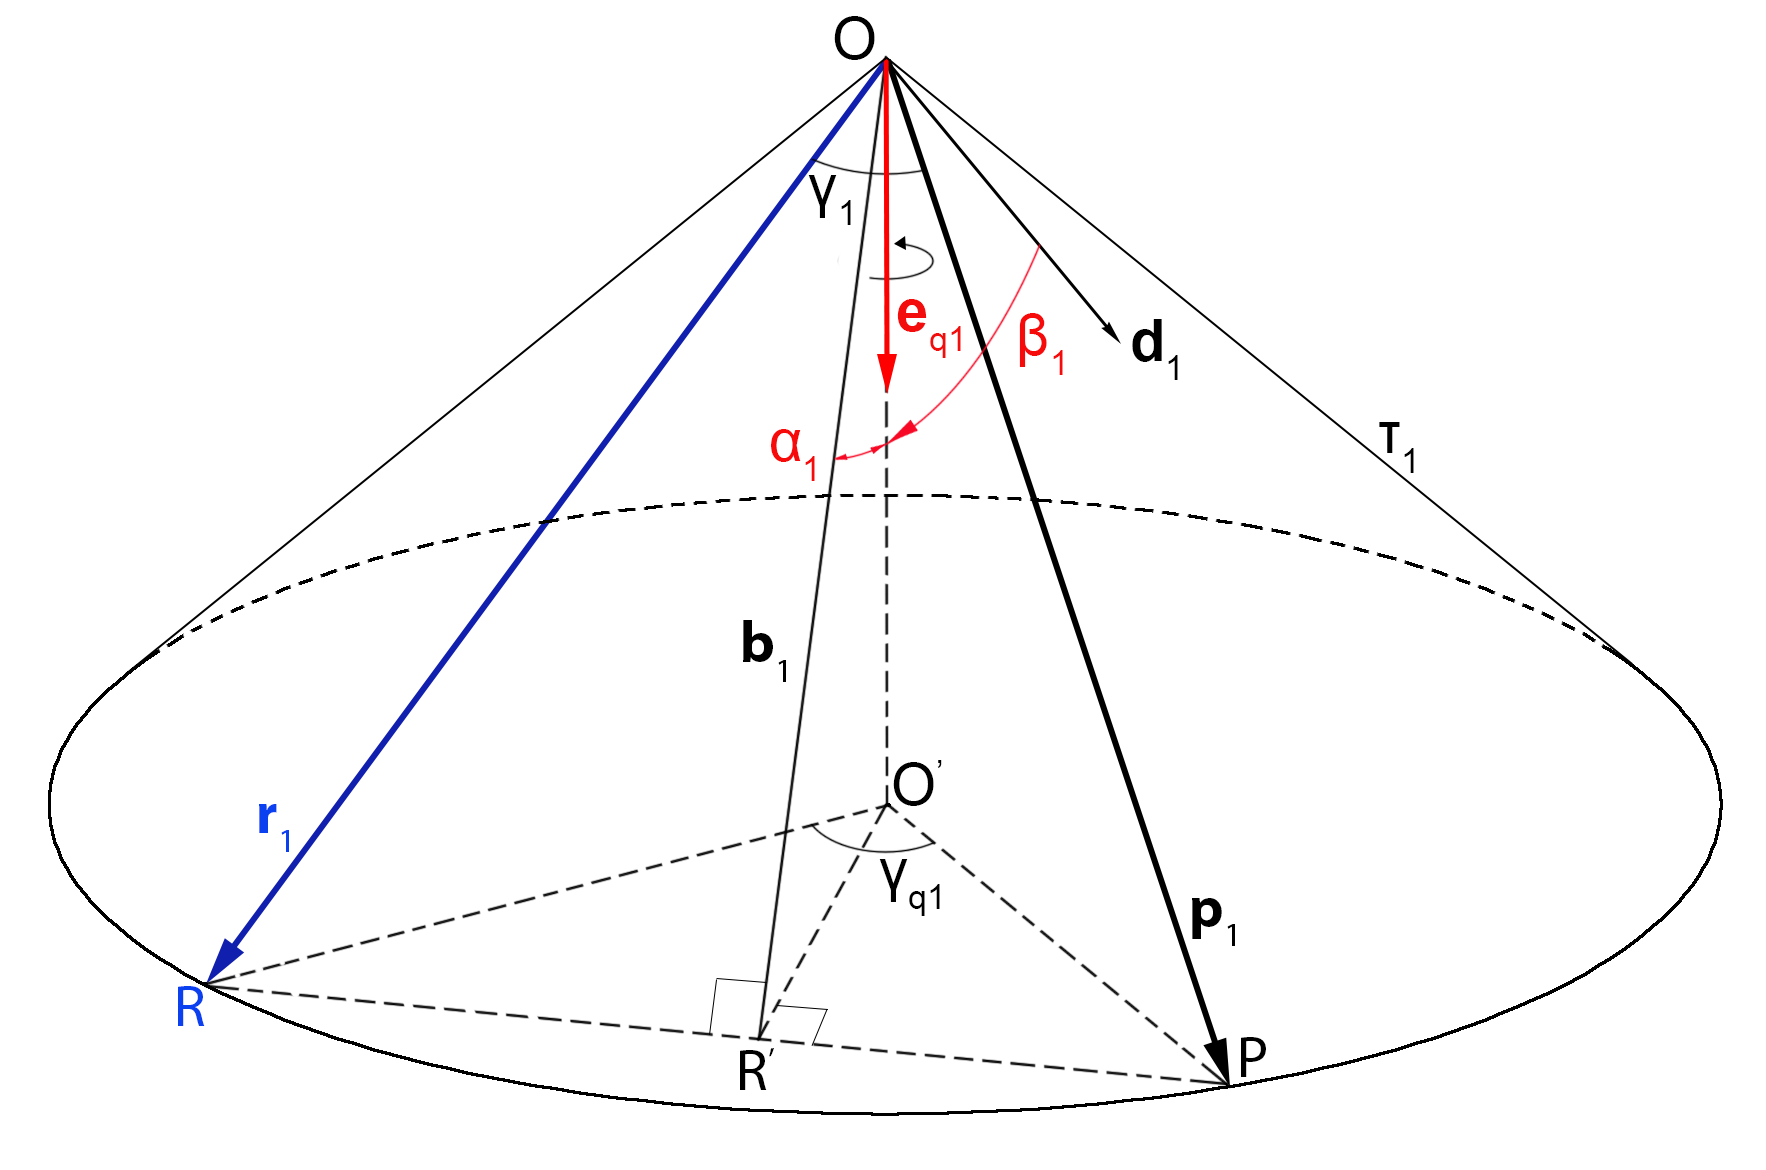
Найдём зависимость  . Возьмём конус
 из рис. 6, для удобства развернём его основанием вниз и изобразим все основные векторы и углы (рис. 9). Также добавим угол
 .
Будем находить зависимость угла  , соответствующего углу поворота вокруг
 от
 к
 , от значения угла
 , то есть от угла наклона
 к плоскости векторов
 ,
 (т.е. к плоскости
 ). Заметим, что при
 поворот выполняется по кратчайшей траектории вокруг
 .
Из соотношений прямоугольных треугольников запишем:

откуда  . Так как
 ), то

откуда

Из выражения (21) видно, что при  значение
 , а при
 значение
 , что согласуется с утверждением 1. Заметим также, что угол
 не зависит от длин векторов, а угол
 полагается известным.
Кватернион 
Продолжим. Построим кватернион  . Поскольку он выполняет поворот
 на угол
 в плоскости
 , то

полагая, что  ,
 . Учитывая (9), (18), выполнив некоторые преобразования, получим

После упрощающих тригонометрических преобразований, подставляя в (22), получаем

при этом  .
Кватернион 
Найдём кватернион  . Выше мы записали выражение (9), которое определяет
 . Приведём его здесь ещё раз:
 . Подставляя сюда полученный результат (23) и выражение (9), после преобразований получим:

где  ,
 ,
 . Упрощая, получаем:

при этом  .
Кватернион 
Получим кватернион  . Как мы указывали выше, вектор этого кватерниона ортогонален каждому из векторов
 и
 , то есть
 (выражение (11)), и при этом
 . Также мы отмечали, что угол
 не меняет направление вектора
 , и поэтому можно выбрать такое
 , при котором длина
 максимальна. Учитывая (23) при
 , получаем:

следовательно,

Нормированное значение

Угол 
Подставляем результаты в выражение (12) и получаем уравнение, которое нужно решить относительно  :

После преобразований получаем это уравнение в форме  , которое и решаем:

где

Решение
Зная  , можно построить кватернион
 из (24), подставить его в (13) и записать результат в виде:

где

а  вычисляется из выражения (29).
Послесловие
Задача решена. Я попытался упростить итоговое выражение (30), но пока не получилось. В моделях оно работает, поэтому пока оставлю, как есть. На рис. 10 приведён простой пример нахождения ориентации ЛСК для того, чтобы затем определить  .
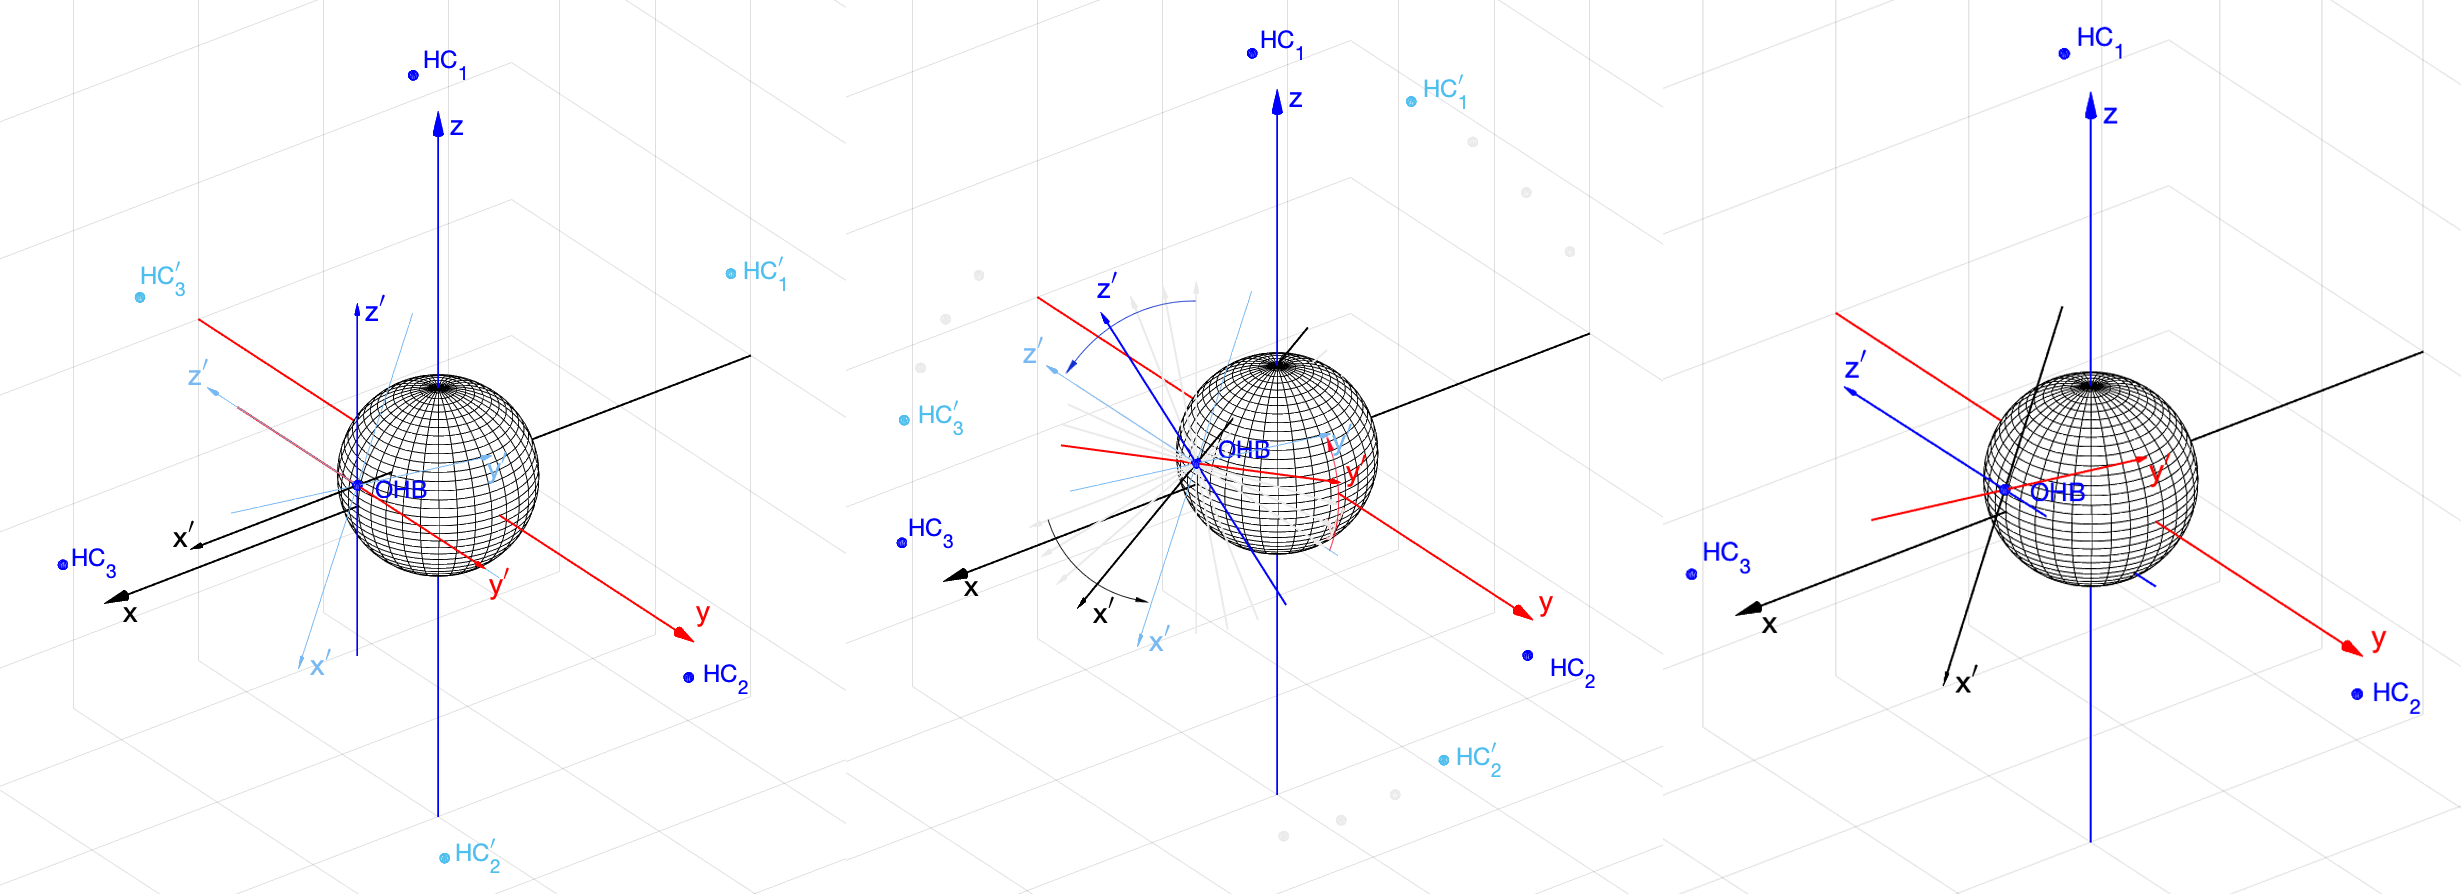
Вначале положение ЛСК  неизвестно, и мы полагаем, что оно может быть любым или, например, совпадающим с ГСК (то есть, мы «думаем», что оно совпадает, а на самом деле это не так). Измеренные координаты НС1′, НС2′ и НС3′ существенно отличаются от истинных положений НС1, НС2 и НС3 (рис. 10, а)). Зная координаты НС в ГСК, вычисляется кватернион поворота
 по (30) и выполняется вращение. На рис. 10, б) показано дискретное вращение с интервалом 10 градусов от старого положения ЛСК к истинному. При этом измеренные координаты НС (показаны светло-серым цветом) всё более приближаются к истинным. На рис. 10, в) показано вычисленное истинное положение ЛСК, и мы теперь можем определить
 , то есть решить навигационную задачу (точнее, часть навигационной задачи, связанной с определением координат).
На этом пока всё. Отмечу только, что в ближайшем будущем я попробую поработать над одним недостатком выражения (30). При  близким к нулю, то есть когда ориентации ГСК и ЛСК мало отличаются, кватернион
 вычисляется с ошибкой из-за множителя
 . Это может приводить к значительным ошибкам вычисления ориентации ЛСК и, как результат, ошибкам определения положения
 . Об этом в следующем материале.